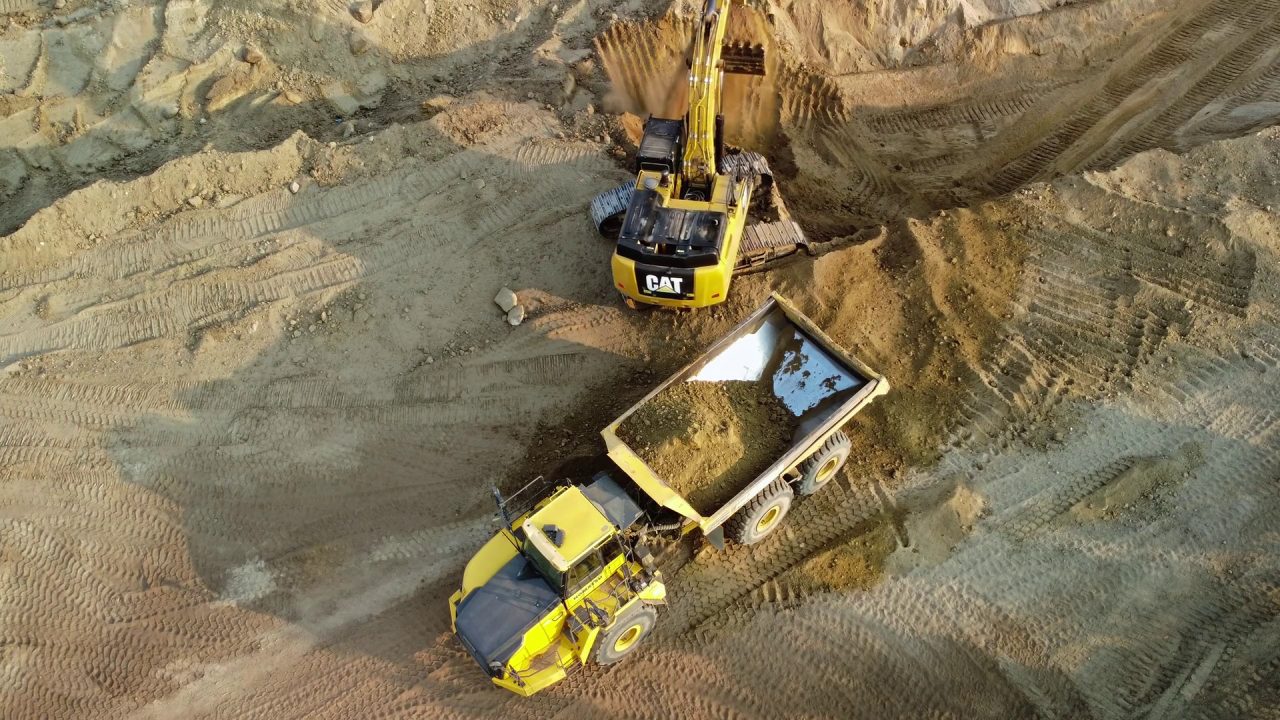
コンベヤーの積載量(鉱業)
動画2本 · ベルトの積載割合を測定し、空運転、過積載、偏荷重を検知します
現在の積載率
—
平均積載率
—
空運転時間
—
過積載イベント
—
積載の横方向の片寄り
—
相対流量(積載率 × 速度)
—
検出されたアラート0
- まだアラートはありません
ベルト積載率(%)
データを待っています…
積載帯ごとの時間(%)
データを待っています…
ベルト幅方向の積載分布(レーンごとの占有率 %)
データを待っています…
相対速度 × 相対流量(%)
データを待っています…
このソリューションについて
ベルトコンベヤの上に設置したカメラが、フレームごとにベルト幅のどれだけが穀物(大豆、トウモロコシ、小麦、コーヒー)、ミール、鉱石、砕石、砂で覆われているかを測定します。積載率をリアルタイムおよび時系列で表示し、空運転(生産を伴わないエネルギー消費と摩耗)、こぼれのおそれがある過積載、蛇行やこぼれの原因となる片寄り積載を検出します。さらに積載率と速度を組み合わせた流量指数で、供給量のバランス調整を支援します。
- 1ユーザーがベルト区間の4隅を指定すると、画像が補正(遠近の除去)され、ベルト幅方向の走査線に分割されます。
- 2テキスト指示によるセグメンテーション(CLIPSeg)で、学習なしに搬送物と空のベルトを区別します。そのフレーム自体に合わせた色・テクスチャモデルが積載の境界を精緻化します。
- 3各走査線でベルト幅に対する被覆率を測定し、その平均を積載率とします。積載の重心から片寄りを判定します。
- 4見かけの速度は流れ方向の位相相関で測定し、隣接する構造物の動きを差し引きます(カメラの揺れを補正)。
- 5設定可能な積載帯(空、低、最適、過積載)に応じて、空ベルト、過積載・こぼれ、片寄り積載を写真付きでアラート通知します。
導入効果
- 空運転の時間をなくし、エネルギー、ベルト、ローラーの摩耗を直接削減します。
- 製品ロス、清掃、停止の原因となる過積載とこぼれを防ぎます。
- ベルトが蛇行する前に片寄り積載を検知します。
- 供給量を常に可視化し、ホッパー、乾燥機、破砕機のバランスを調整できます。