Ocupación de Corrales de Engorde
LDC1 · Conteo de cabezas y ocupación de los corrales en feedlots y lecherías
Sobre esta solución
Conteo automático de animales con cámara fija o dron: ganado pasando por el portón, la manga o el pasillo (línea virtual), rebaño en el potrero o en el corral de engorde visto desde arriba, ovinos y caprinos en el aprisco y aves en el galpón. La IA identifica la especie de cada animal, separa perros pastores y personas, estima el tamaño del rebaño y mide la ocupación del área, reemplazando el conteo manual "a ojo", lento y propenso a errores.
- 1Detección por texto (OWLv2): la IA busca "una vaca", "una oveja", "una cabra", "un caballo", "un cerdo" o "una gallina" en cada cuadro, sin entrenamiento específico; funciona con cualquier raza y en vistas de dron.
- 2Para cámaras a nivel del suelo existe el modo rápido (YOLO11 entrenado con COCO), que analiza más cuadros por segundo.
- 3Rebaños densos o filmados desde lo alto: el cuadro se divide en bloques superpuestos (técnica SAHI) y cada bloque se analiza a mayor resolución; las detecciones se unen sin duplicar animales.
- 4Cada animal recibe una trayectoria (ByteTrack); al cruzar la línea virtual del portón o la manga se cuenta una sola vez, por especie.
- 5Rebaño estimado = mayor conteo estable en el cuadro (mediana de 5 cuadros), útil en vuelos sobre potreros y corrales de engorde.
- 6Los perros pastores y las personas aparecen marcados, pero no entran en el conteo.
- 7Ocupación = porción de la imagen cubierta por animales; con un límite de capacidad configurado, genera una alerta con la foto del momento.
Beneficios
- Elimina el conteo manual "a ojo", que obliga a detener el manejo y falla en lotes grandes.
- Conteo por especie y por sentido de paso, con registro en video como evidencia.
- Un vuelo de dron se convierte en inventario del rebaño en minutos, sin reunir a los animales en el corral.
- La detección por texto permite incorporar nuevas especies sin entrenar un modelo.
Otras demostraciones
 Agronegocios 2 videos
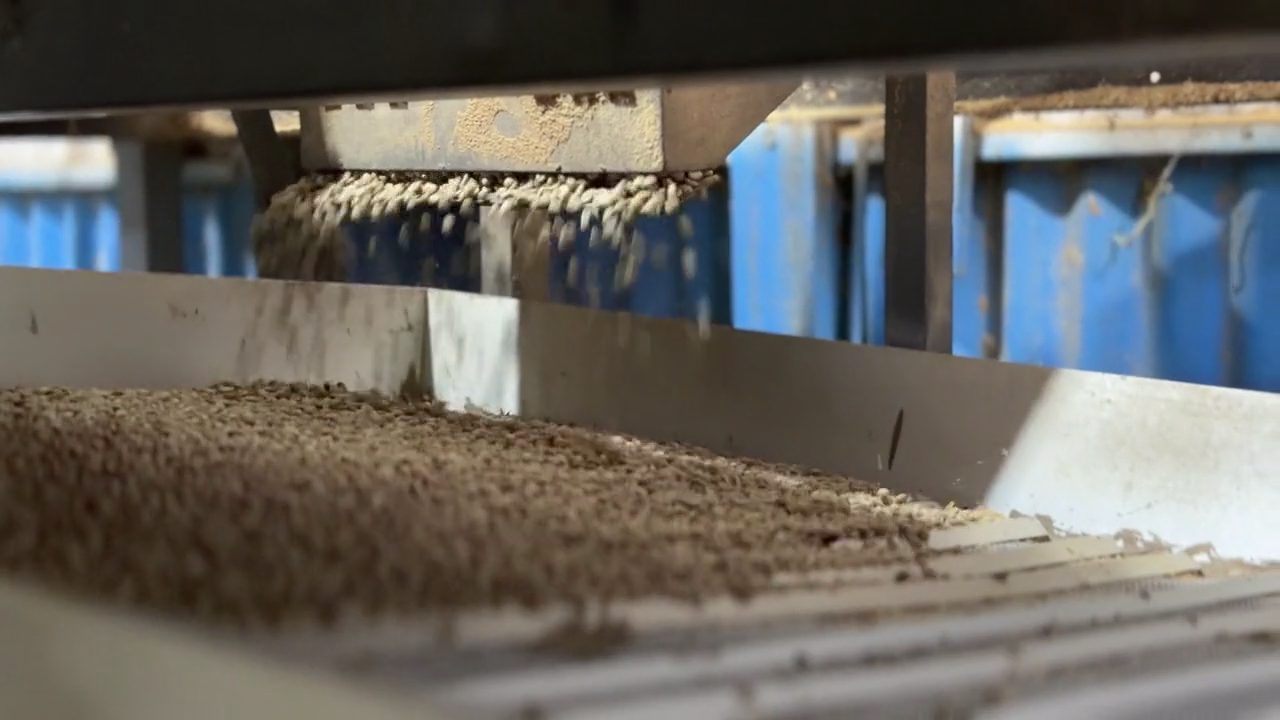
Ocupación de Cintas de Granos
OEG1 · OEG2
Mide qué parte de la correa está cargada, detecta cinta vacía, sobrecarga y carga descentrada
1 alerta generada
 Agronegocios 2 videos
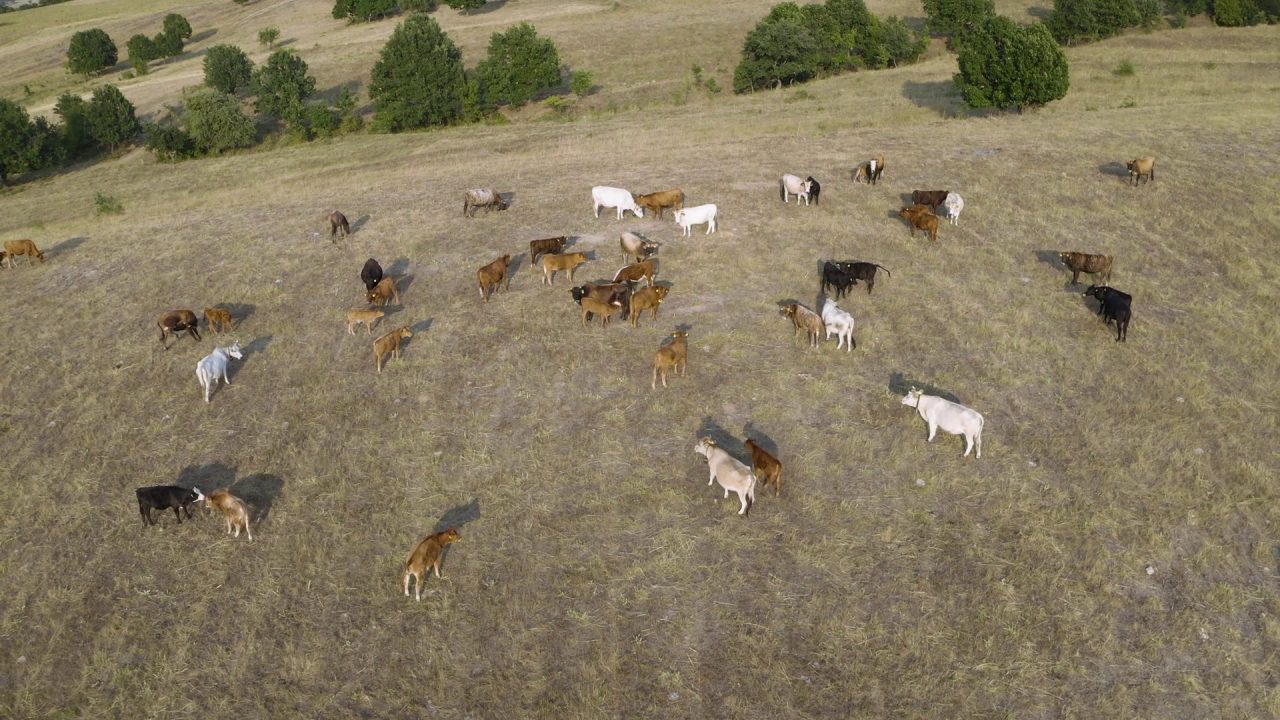
Conteo de Rebaño con Dron
CRD1 · CRD2
Inventario de bovinos y ovinos en el potrero a partir de vuelos de dron